写在前面 这是我第5次组装F450,却依然在第3次炸机后才真正搞明白——装机这件事,细节决定你能不能安全降落。 今天这篇实录,从零件选购到首飞调参,每一步都配图说明。如果你正准备装人生第一架DIY无人机,跟着做就行。  零件清单 这次装的是经典F450机架+Pixhawk飞控方案,总预算控制在1000元以内,适合新手练手。 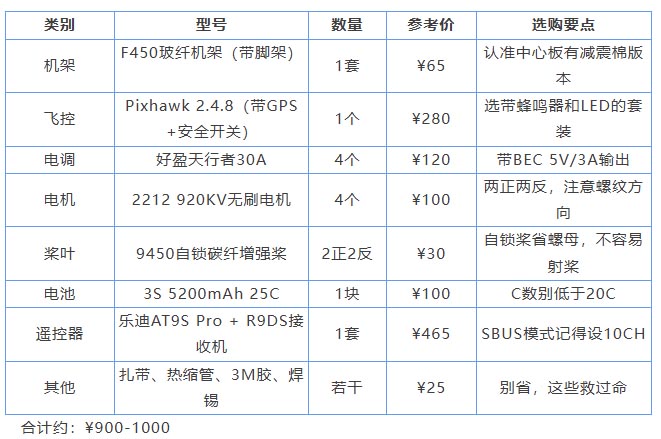 避坑提醒:电机和桨叶必须匹配。2212
920KV配9450桨是经典组合,如果电机KV值过高(如1400KV),9450桨负载太大,电调容易过热烧毁。 装机步骤 第一步:安装电机与电调(30分钟) F450机架有4个臂,分别标注了A、B、C、D或1、2、3、4。 关键:区分电机转向 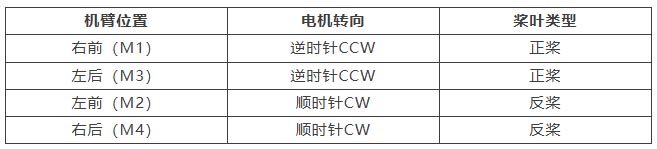 电机先不焊线,用扎带临时固定在机臂上 电调贴在机臂下方,3M双面胶+扎带双重固定 电调的信号线朝向机身中心,方便后续接线 💡 我的教训:第一次装机把电机方向搞反了,解锁后飞机直接翻倒,摔断了两根机臂。现在我在每个电机上用记号笔标了转向箭头。 第二步:飞控安装与减震(20分钟) Pixhawk飞控对震动极其敏感,减震没做好,航拍全是果冻纹,定高定点全飘。 标准安装流程: 将飞控减震板(泡沫双面胶垫)贴在机架中心板上 Pixhawk放在减震板上,箭头朝前(机头方向) 用附带的3M圆点胶固定,不要拧螺丝(硬连接会传震) GPS模块安装在机头顶部,尽量远离电机和电调 GPS安装高度: 至少高出机架10cm,我用一个3D打印的支架固定,你也可以用塑料杆+热熔胶。 第三步:电调接线(最关键!40分钟) 这是最容易出错的地方。Pixhawk的MAIN OUT端口对应4个电机: 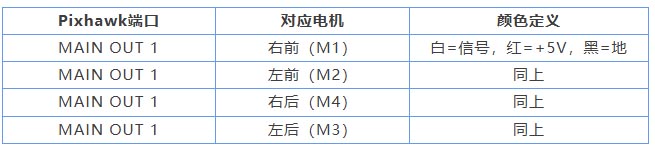 接线顺序: 电调的信号线(白色或橙色细线)接入MAIN OUT 1-4 电调的红黑电源线并联后,接入电源分配板(PDB) 电调的三根粗线(黄、红、黑)接入电机——这里最容易反相 判断电机转向的方法: 接好后先不装桨,通电测试 在Mission Planner里进入"初始设置"→"必要硬件"→"电机测试" 逐个点击M1-M4,观察转向是否与表格一致 如果转向反了,调换该电机的三根粗线中任意两根 第四步:遥控器对频与模式设置(AT9S Pro专属) 我用的乐迪AT9S Pro + R9DS接收机,SBUS模式。 R9DS接线: 接收机CH9/S.BUS口 → Pixhawk PPM/SBUS口(不是CH1-4!) 接收机供电:从Pixhawk的伺服口取5V AT9S Pro关键设置: 模型选择:新建模型→多旋翼→四轴X模式 通道映射: CH1 副翼(Aileron) CH2 升降(Elevator) CH3 油门(Throttle)——必须反向! CH4 方向(Rudder) CH-SELECT:设为10CH(R9DS在SBUS模式下必须10通道) 油门反向:乐迪多旋翼模式与Pixhawk定义相反,在遥控器菜单里把油门通道反向,不然解锁就全速起飞 ⚠️ 血泪教训:我第一次装机没反向油门,解锁瞬间飞机冲到天花板,然后摔下来。记住:乐迪AT9S Pro多旋翼模式,油门必须反向! 第五步:Mission Planner初调(60分钟) 1. 连接飞控 USB线连接Pixhawk与电脑 打开Mission Planner,选择COM口(通常是Arduino Mega 2560),波特率115200 点击"连接" 2. 必要校准 按顺序完成以下校准: 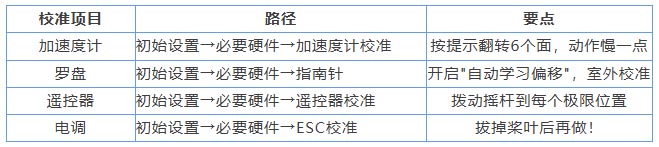 3. 模式设置 在"配置/调试"→"飞行模式"里,我用3段开关设置了3个模式: 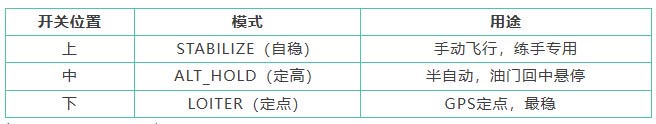 新手建议:前10次飞行只用STABILIZE和ALTHOLD,LOITER等GPS信号稳定后再用。 首飞前检查清单 每次装机后首飞前,逐条打钩: 桨叶安装方向正确(正桨CCW在M1/M3,反桨CW在M2/M4) 桨叶螺丝拧紧(自锁桨旋转方向拧紧) 电池扎带牢固,飞行中不会脱落 GPS搜星≥10颗(Mission Planner看HDOP<1.5) 遥控器电量>80%,控制距离测试通过 电机转向通过Mission Planner验证 解锁后怠速均匀,无异响 飞行场地空旷,半径20米内无遮挡 首飞实录 时间: 2026年6月6日 天气: 微风,室外 场地: 公园草坪 过程: 通电后等待GPS搜星,约45秒锁定11颗卫星 解锁:油门最低+方向最右,蜂鸣器响两声 缓慢推油门,飞机离地约30cm悬停 观察:无抖动,无偏航,定高模式下油门回中稳定 飞行5分钟后降落,检查电机温度正常 结论: 装机成功,可以进入正式练习。 常见问题速查 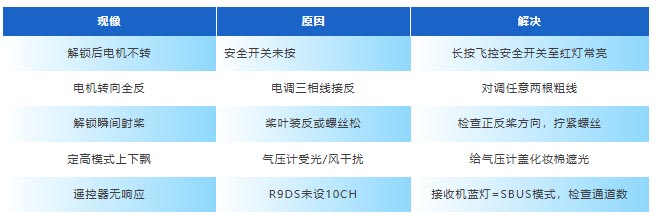 写在最后 装一架能飞的F450不难,难的是每一步都做到位。 这篇文章的零件清单、接线图、调参步骤,都是我摔了3架机、烧了2个电调换来的。如果你跟着做还遇到问题,留言告诉我,我帮你排查。 |


